Toutes les actualités
Comment déterminer la puissance du propulseur sous-marin pour la charge utile, la résistance du câble et les tâches de vol stationnaire
2026/10/19
Guide essentiel de planification du lancement et de la récupération des AUV
2026/10/19
Liste de contrôle d'inspection ROV pour les barrages : Documentation des vannes, des prises d'eau, des sédiments et des fissures
2026/10/14
Planification de Mission d'AUV en eau profonde pour l'Exploration Minérale et la Recherche Océanographique
2026/10/14
Comment les prévisions des tourbillons de mésoéchelle améliorent-elles la planification des campagnes des AUV ?
2026/10/09
Comment les jumeaux numériques améliorent la planification des inspections AUV/ROV éoliennes offshore
2026/10/09
Jumeaux numériques pour la planification de missions AUV/ROV et la surveillance des océans
2026/09/28
Systèmes ROV pour l'inspection des barrages, pipelines et infrastructures sous-marines
2026/09/28
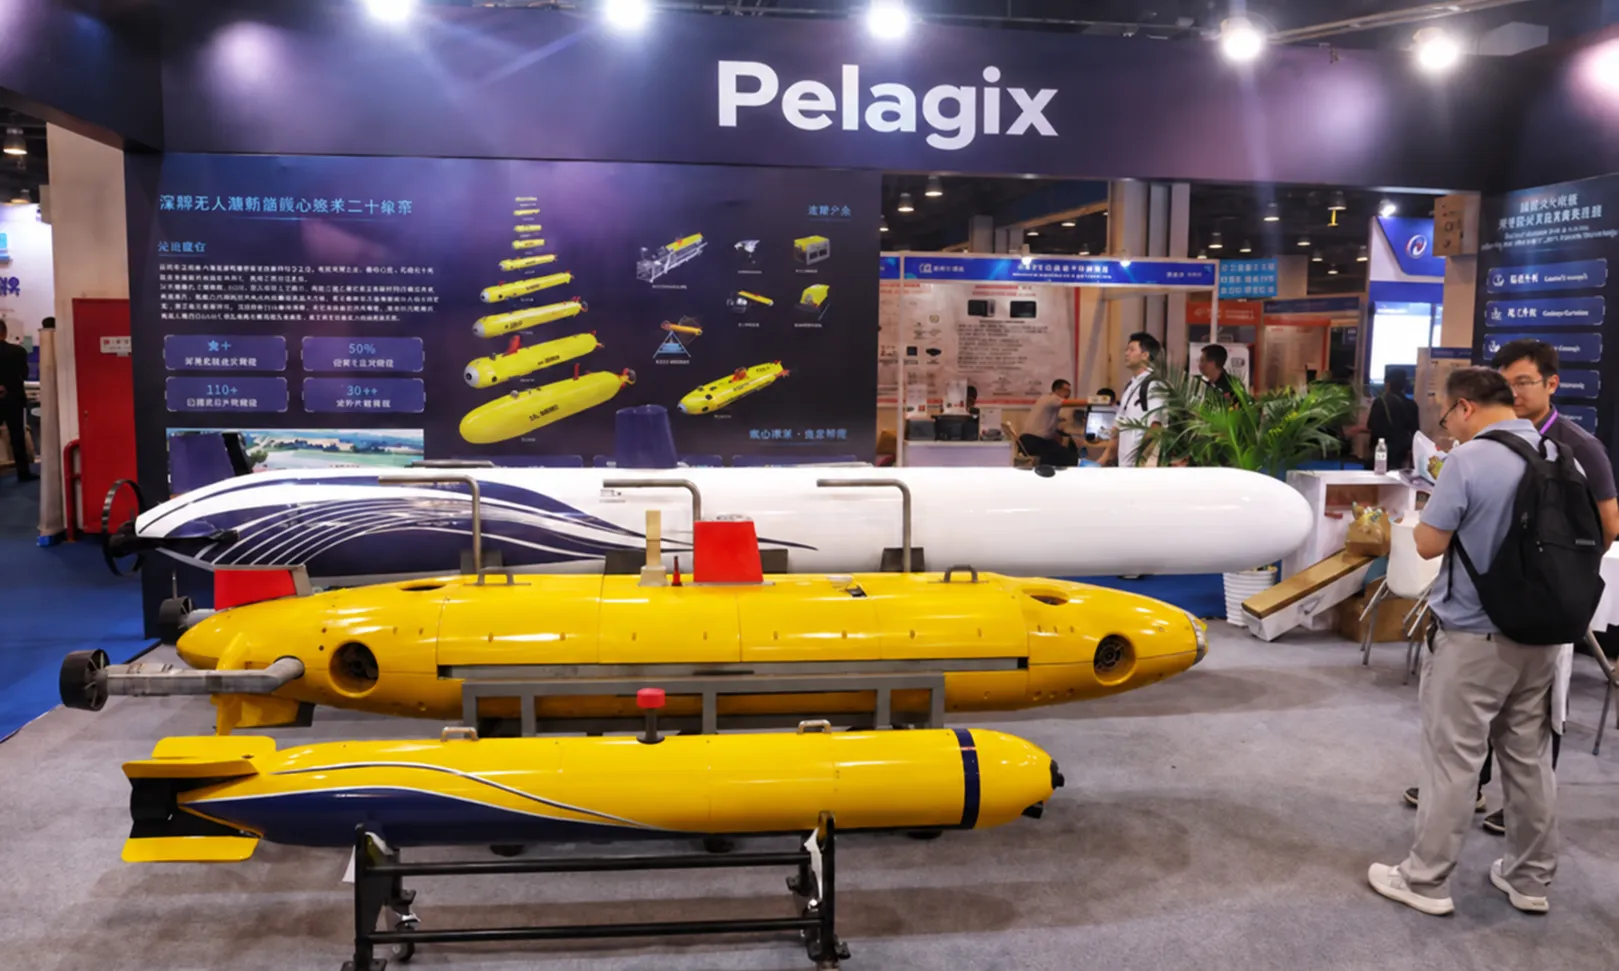
Pelagix met en vedette les véhicules sous-marins sans pilote au Salon international de l'électronique de défense de Chine
2026/09/23
Propulseurs sous-marins à haute efficacité pour plateformes AUV et ROV
2026/09/14
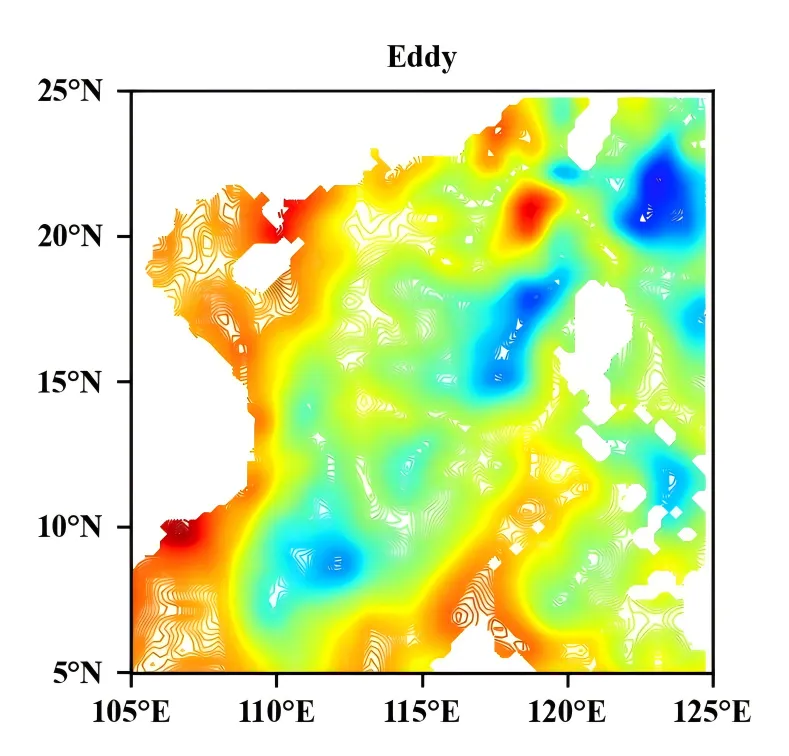
Prévision océanique par l'IA : De données abyssales à la prédiction des tourbillons mésoéchelles
2026/09/14
Capteurs CTD et charges utiles modulaires pour les levés océanographiques
2026/09/11
Stations d'amarrage sous-marines pour opérations d'AUV à longue endurance
2026/09/11
Exigences sur la charge utile, les propulseurs et la tige de connexion du ROV : Guide d'achat B2B
2026/09/11
Comment choisir un fabricant d'AUV (Véhicule Autonome Sous-Marin) pour des missions en eau profonde de 6000 mètres
2026/09/08
AUV vs ROV : Choisir le bon véhicule sous-marin pour un projet de levé
2026/09/08


