Quel est le plus grand défi pour les véhicules autonomes dans l'océan ?
News Details
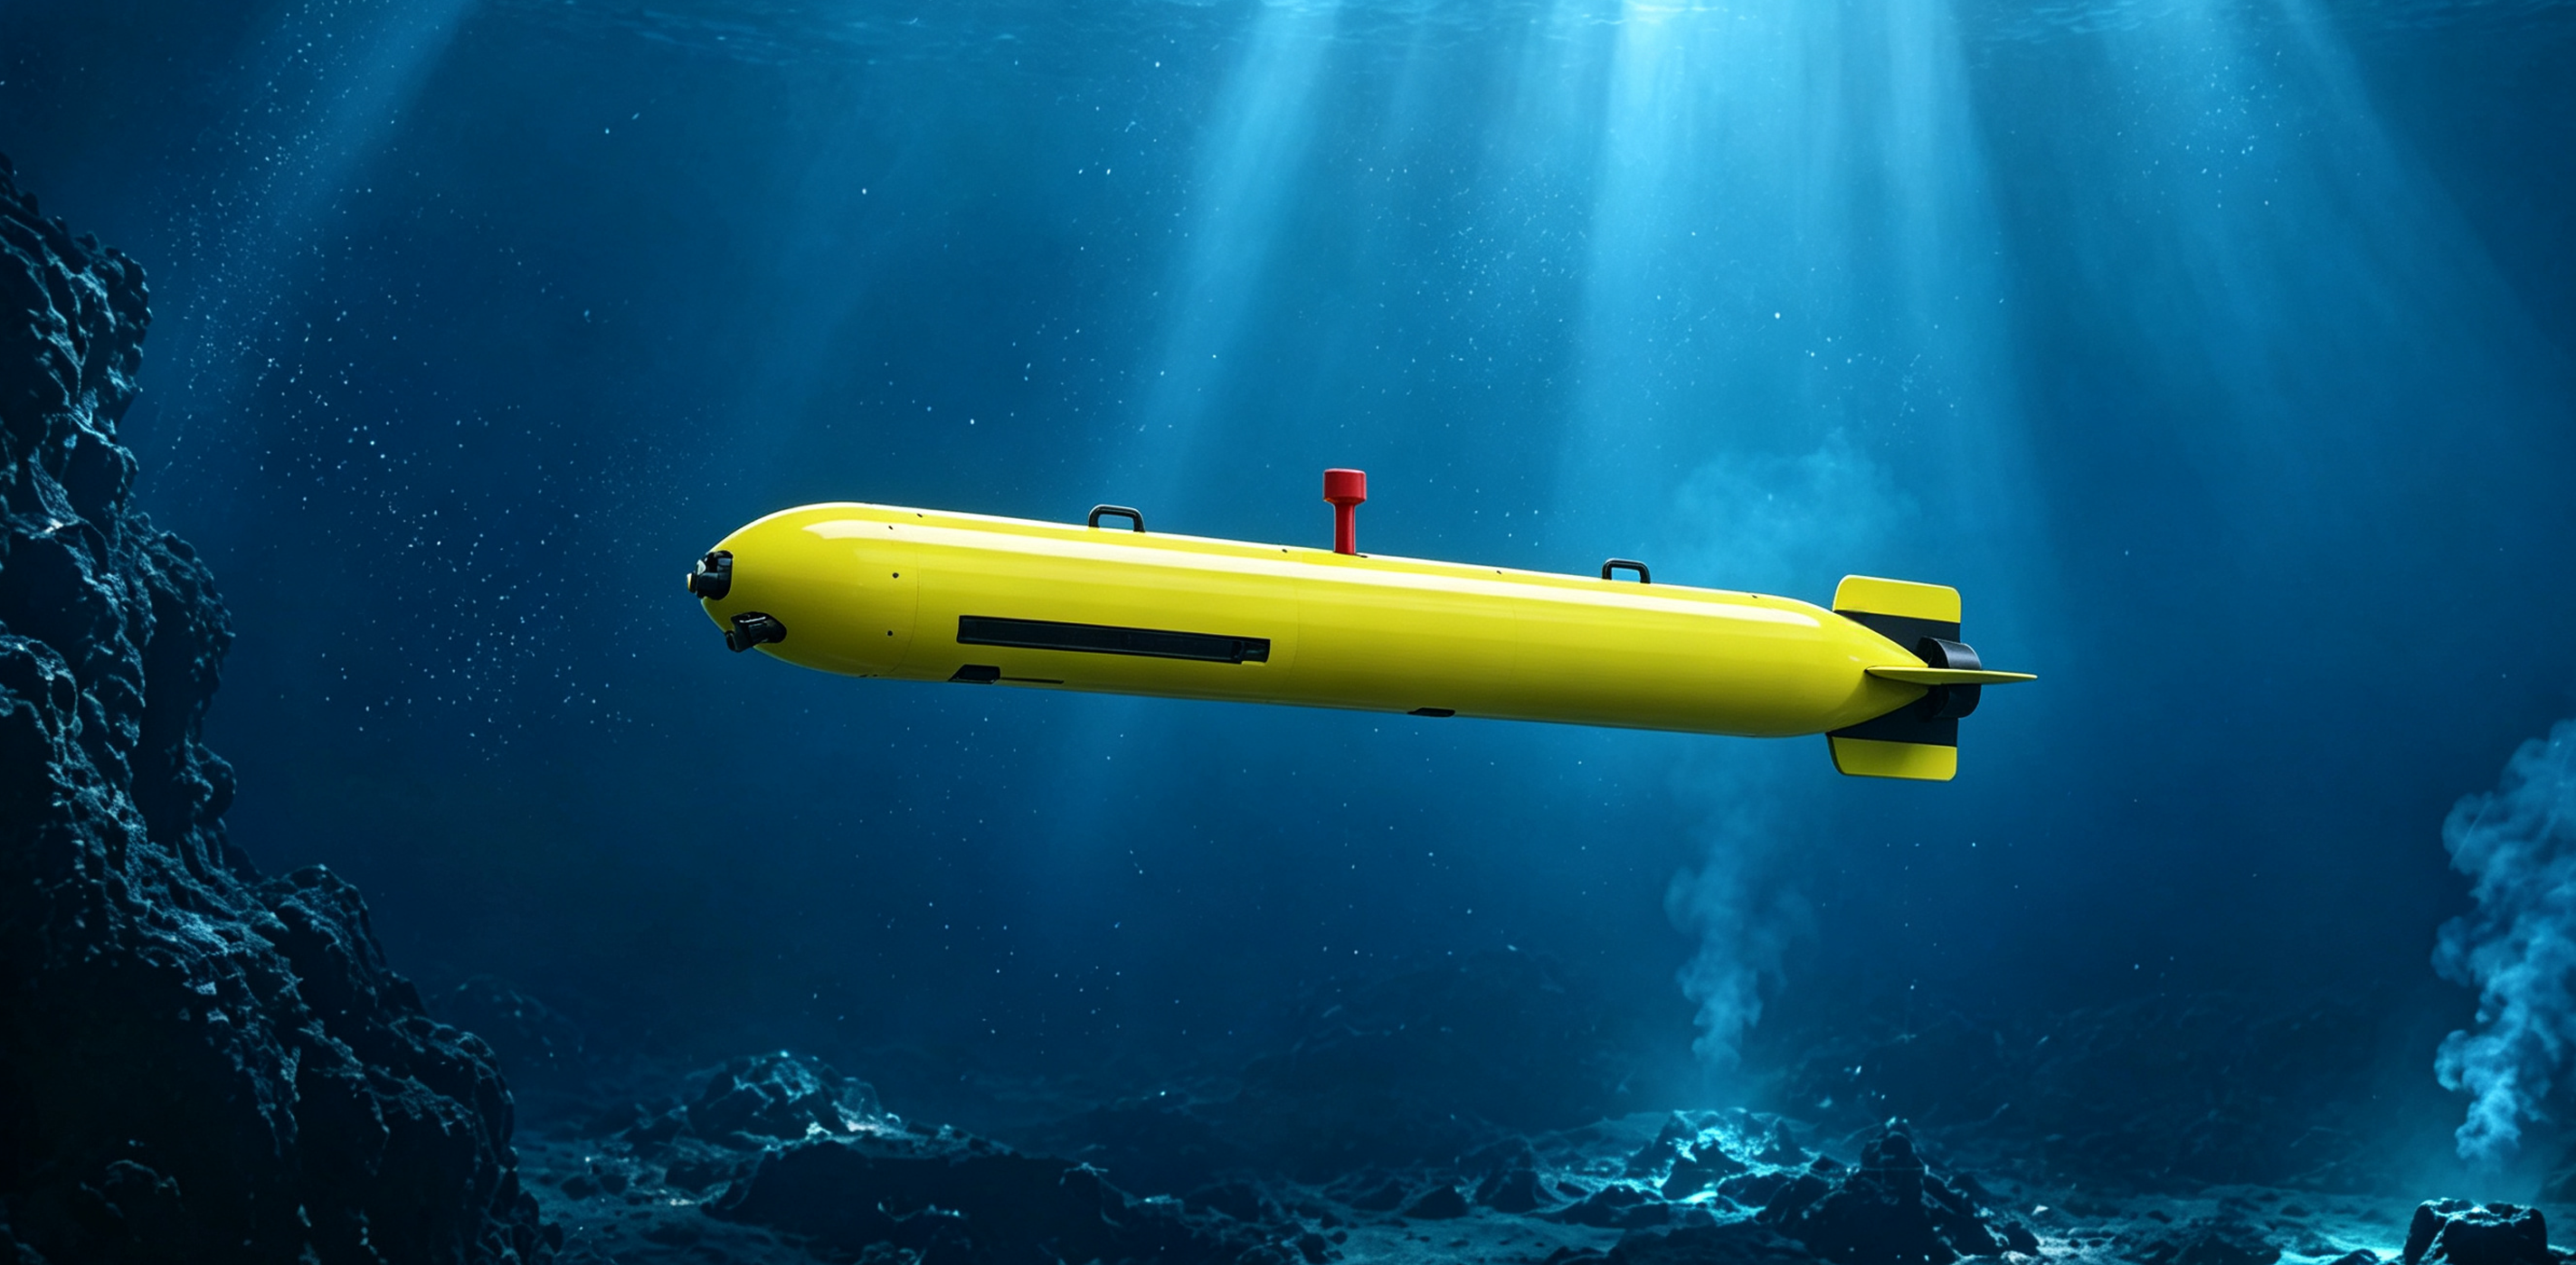
La technologie autonome change rapidement la façon dont les humains explorent les environnements difficiles. Si les voitures autonomes sur terre attirent beaucoup d'attention, les systèmes robotiques sous-marins font face à des conditions bien plus sévères. Opérer en profondeur sous la mer présente des obstacles d'ingénierie uniques. Alors, quel est le plus grand défi pour un véhicule sous-marin autonome travaillant en haute mer ?
Contrairement aux véhicules terrestres qui dépendent de signaux satellite et de lignes de route claires, un véhicule sous-marin autonome auv fonctionne dans un environnement sombre et à haute pression où les signaux sans fil standard échouent. Parmi tous les obstacles, la navigation sous-marine et la communication en temps réel restent le plus grand défi unique pour la robotique sous-marine aujourd'hui.
La barrière de navigation et de communication sous-marine
Sur terre, les voitures autonomes dépendent de signaux GPS, de réseaux cellulaires et de caméras pour savoir où elles se trouvent. Cependant, les ondes radio et les signaux GPS ne peuvent pas pénétrer de plus de quelques centimètres dans l'eau de mer. Par conséquent, un véhicule autonome sous-marin ne peut pas simplement se connecter à un satellite pour vérifier sa position.
-
Perte des signaux GPS : Une fois qu'un robot sous-marin plonge, les systèmes de positionnement standard cessent de fonctionner entièrement. Par conséquent, le véhicule doit dépendre de capteurs embarqués comme les journaux de vitesse Doppler (DVL) et les systèmes de navigation inertielle (INS).
-
Dérive des capteurs au fil du temps : Les outils de navigation par inertie estiment la position en fonction de la vitesse et de la direction. Cependant, de petites erreurs de calcul s'accumulent sur de longs trajets. En conséquence, le véhicule peut dériver de sa route à moins que les équipes en surface ne fournissent des mises à jour périodiques de la position.
-
Limites de la communication acoustique : Parce que les ondes radio échouent dans l'eau, les systèmes sous-marins envoient des données à l'aide d'ondes sonores acoustiques. Cependant, le son voyage lentement dans l'eau, et la bande passante acoustique est très étroite. Par conséquent, envoyer en temps réel des vidéos en direct haute définition ou de grands fichiers de données vers la surface reste presque impossible.
Autres obstacles majeurs auxquels fait face la robotique sous-marine
Si la navigation et la communication sont en tête de liste, plusieurs autres facteurs sévères compliquent les déploiements océaniques pour les sociétés de véhicules sous-marins autonomes :
1. Pression hydraulique extrême
La pression océanique augmente rapidement avec la profondeur. À 3 000 mètres sous la surface, la pression est 300 fois plus grande qu'au niveau de la mer. Par conséquent, les ingénieurs doivent construire des coques de pression lourdes en titane ou en alliages spécialisés pour protéger les électroniques fragiles de l'écrasement.
2. Autonomie limitée de la batterie et de l'énergie
Les levés nécessitent souvent de longues durées de mission. Cependant, l'utilisation de systèmes sonar puissants, de réseaux de lumières brillantes et de propulseurs consomme rapidement l'énergie de la batterie. Équilibrer le poids du véhicule avec la capacité de la batterie est un défi d'ingénierie permanent pour les véhicules sous-marins autonomes.
3. Courants océaniques dynamiques et faible visibilité
Les courants océaniques peuvent repousser soudainement les petits véhicules hors de leur trajectoire. De plus, les sédiments remués et l'eau trouble peuvent aveugler les caméras optiques. Par conséquent, une plateforme véhicule sous-marin autonome auv doit dépendre du sonar acoustique pour détecter les obstacles et éviter les collisions dans le noir total.
Comment PelagiX résout les défis océaniques complexes
En tant que marque dédiée de Sanya Poseidon Ocean Technology Co., Ltd., PelagiX développe une technologie marine avancée pour relever ces exacts problèmes sous-marins. En se concentrant sur un logiciel intelligent, un matériel robuste et un suivi en surface fiable, PelagiX aide les équipages marins à accomplir leurs missions avec plus de confiance et de précision.
Pour surmonter l'environnement océanique difficile, les systèmes marins modernes dépendent de trois solutions vitales :
-
Navigation multi-capteurs intégrée : La combinaison de capteurs optiques, acoustiques et inertiels aide les véhicules sous-marins à maintenir un suivi précis sur de longues distances.
-
Surveillance robuste basée sur un quai : Les stations en surface portables fournissent des liens multicanaux stables pour surveiller la santé du véhicule et envoyer des commandes de mission en temps réel.
-
Gestion intelligente de l'énergie : Le routage efficace de l'énergie permet aux véhicules d'économiser l'énergie de la batterie pendant de longs trajets afin qu'ils puissent effectuer efficacement des tâches en eaux profondes.
L'avenir de l'autonomie sous-marine
L'exploration sous-marine croît rapidement dans les secteurs de l'énergie offshore, de la recherche océanique et de la protection de l'environnement. Bien que la navigation et la communication sous-marines restent difficiles, les percées continues dans la technologie acoustique et les capteurs intelligents réduisent l'écart.
À mesure que les sociétés de véhicules sous-marins autonomes modernes introduisent des plateformes plus intelligentes et plus fiables, l'exploration des profondeurs marines devient plus sûre et beaucoup plus efficace. En choisissant un matériel robuste et des solutions de surveillance intégrées, les professionnels marins peuvent conquérir les défis océaniques les plus durs et débloquer le potentiel total de la découverte sous-marine.


