Exercices de simulation AUV/ROV : 6 scénarios d'entraînement avant les essais en mer
News Details
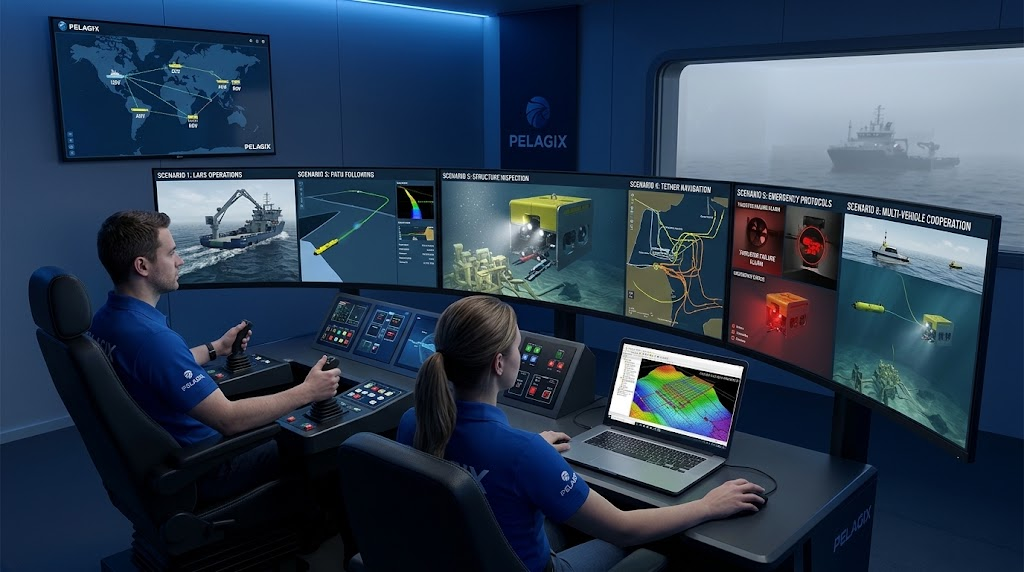
Déployer des robots sous-marins dans l'océan est toujours une expérience passionnante, mais cela comporte également des risques réels. La location de navires hauturiers coûte cher chaque jour. De plus, les vagues de l'océan et les courants profonds peuvent facilement endommager des équipements coûteux. En raison de ces défis, les équipes doivent se préparer minutieusement bien avant d'arriver sur le quai de lancement. Heureusement, les tests virtuels permettent aux pilotes et aux ingénieurs de s'entraîner en sécurité sur terre.
Avant d'envoyer l'équipement en profondeur, les opérateurs dépendent fortement des outils logiciels modernes. Un programme bien conçu de formation sur simulateur ROV permet aux pilotes de s'entraîner à des manœuvres difficiles et de gérer des urgences imprévues sans aucun risque. En même temps, l'utilisation de plateformes réalistes de simulation de robot sous-marin aide les ingénieurs à tester la physique des véhicules et les réactions des capteurs dans des conditions sous-marines difficiles. Dans ce guide, nous examinerons six scénarios de formation essentiels que chaque équipe devrait exécuter avant de mener des essais en mer réels.
Scénario 1 : Opérations de lancement et de récupération
Lancer un robot sous-marin depuis un navire de soutien est souvent la partie la plus dangereuse d'une mission. Les vagues fortes et le mouvement du navire peuvent faire basculer violemment un véhicule contre la coque du navire. Par conséquent, pratiquer cette étape dans un espace virtuel est crucial pour la sécurité de l'équipage.
En utilisant un simulateur intégré pour USV, AUV et ROV, les pilotes peuvent s'entraîner aux étapes de lancement et de récupération dans des conditions de mer difficiles. Le logiciel reproduit l'action des vagues réelles, la vitesse du treuil et la tension du câble. Ainsi, les membres de l'équipage peuvent maîtriser leur timing et la gestion des câbles avant de marcher sur un pont mouillé.
Scénario 2 : Suivi de trajectoire autonome et évitement d'obstacles
Naviguer à proximité de structures en haute mer nécessite une grande prudence et une précision absolue. Avant qu'un véhicule sous-marin autonome (AUV) ne nage près des oléoducs ou des plateformes pétrolières, son logiciel de navigation doit être entièrement testé.
Les opérateurs utilisent un logiciel de planification de mission AUV pour tracer des grilles de recherche, marquer des points de passage et définir des limites de profondeur. Pendant le test, les ingénieurs observent comment le véhicule réagit lorsque les capteurs sonars détectent des obstacles non répertoriés, tels que des débris tombés ou de vieux filets de pêche. Pelagix conçoit des solutions sous-marines hautes performances qui s'intègrent parfaitement aux logiciels de planification, facilitant la transition entre la planification virtuelle et la navigation dans le monde réel.
Scénario 3 : Inspection de structures sous-marines complexes
L'inspection de structures en haute mer telles que les éoliennes offshore ou les vannes pétrolières sous-marines nécessite une grande maîtrise. Les pilotes doivent planer près des énormes jambes en acier dans l'eau sombre sans entrer en contact. Une seule erreur peut détruire les lentilles des caméras ou perturber les flux sonar.
Grâce à des exercices réalistes de simulation AUV ROV, les pilotes s'entraînent à rester immobiles dans des espaces restreints. Le simulateur reproduit la réponse des propulseurs, la traînée de l'eau et les flux vidéo en direct. Par conséquent, les pilotes apprennent à naviguer en utilisant uniquement les écrans sonar et caméra, ce qui les prépare à collecter des données d'inspection propres lors des opérations réelles en mer.
Scénario 4 : Gestion des câbles et navigation sur les conduites
Pour les robots sous-marins câblés, maintenir les câbles dégagés est un défi constant. Les longs câbles ombilicaux peuvent s'accrocher aux structures sous-marines pointues. De plus, les forts courants en haute mer peuvent créer une traînée importante des câbles qui éloigne la machine de son cours prévu.
L'utilisation d'un programme dédié de formation sur simulateur ROV aide les pilotes à maîtriser le contrôle des câbles dans des courants d'eau changeants. Dans l'environnement virtuel, les opérateurs s'entraînent à voler autour des pipelines sous-marins sans emmêler le câble. Ils apprennent à lire la tension des câbles, à contrôler les vitesses du treuil et à ajuster la puissance des propulseurs pour maintenir le véhicule stable.
Scénario 5 : Protocoles d'urgence et défaillances du système
Dans l'océan profond, des problèmes d'équipement finiront par survenir. Les propulseurs peuvent se boucher, les signaux de contrôle peuvent disparaître et les capteurs d'eau peuvent déclencher des alarmes. La façon dont un pilote ou un programme logiciel réagit dans les premières secondes détermine si le robot revient sain et sauf.
Exécuter une simulation de robot sous-marin avec des pannes matérielles surprises permet aux équipes de s'entraîner aux exercices d'urgence en toute sécurité. Les instructeurs peuvent éteindre à distance les propulseurs, déclencher des avertissements de fuite d'eau ou couper les liens de communication. Les pilotes s'entraînent ensuite à passer en mode de contrôle manuel, à larguer des poids d'urgence ou à activer les modes de retour automatique. Pelagix conçoit des systèmes sous-marins avec des fonctions de sécurité intégrées, garantissant que les véhicules peuvent se rétablir en douceur lorsque de vrais problèmes surviennent.
Scénario 6 : Opérations coopératives multi-véhicules
Les missions maritimes modernes dépendent de plus en plus de plusieurs plateformes robotiques travaillant en équipe. Par exemple, un navire de surface sans équipage (USV) peut rester en surface pour envoyer des signaux satellites. Sous la surface, un AUV collecte des données cartographiques tandis qu'un robot câblé effectue des réparations physiques.
En utilisant un simulateur multi-véhicules USV, AUV et ROV, les opérateurs peuvent tester les liens de communication et les flux de travail partagés entre les unités de surface et de haute mer. L'équipe s'entraîne à suivre les positions des véhicules via des modems acoustiques, à mettre à jour les plans de route en cours de plongée et à coordonner les tâches de groupe. En fin de compte, ce travail d'équipe fluide garantit que les machines de surface et sous-marines travaillent ensemble sans délai lors des essais réels.
Conclusion
Mener des tests virtuels approfondis est le moyen le plus sûr et le plus intelligent de protéger les équipements sous-marins. De la logique de test de chemin dans un logiciel de planification de mission AUV à la maîtrise des exercices de simulation AUV ROV à haut risque, la pratique virtuelle élimine les erreurs coûteuses avant de vous mettre à l'eau. Investir du temps dans des flux de travail de simulation complets crée une opération sous-marine plus sûre, plus rapide et beaucoup plus fiable


