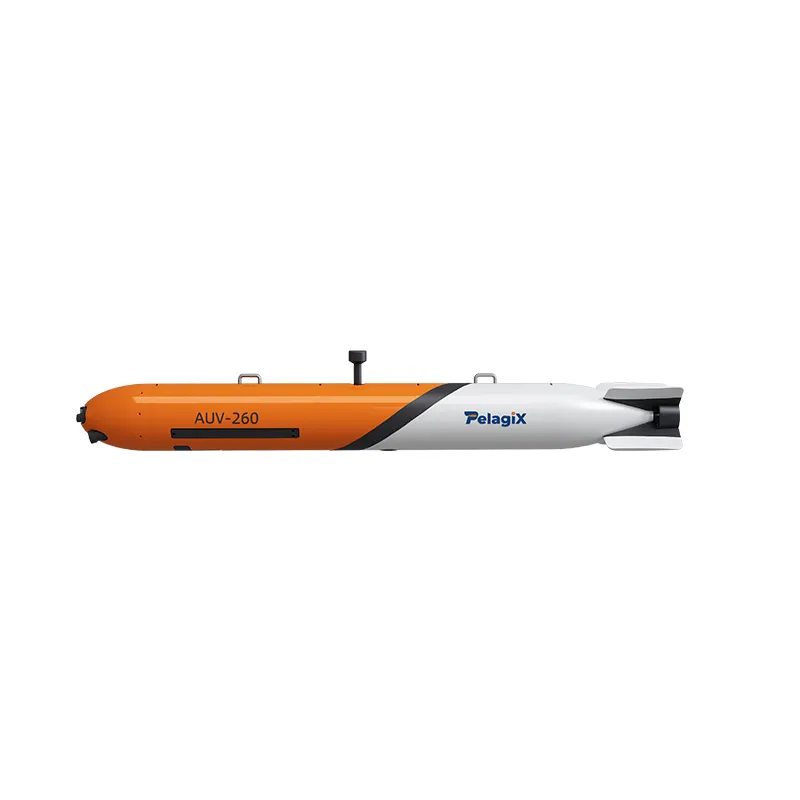
AUV-260 Petit AUV | Véhicule sous-marin autonome plongeant profondément pour applications marines
Informations sur produits
Marque:
PALEGIX
Modèle:
AUV-260


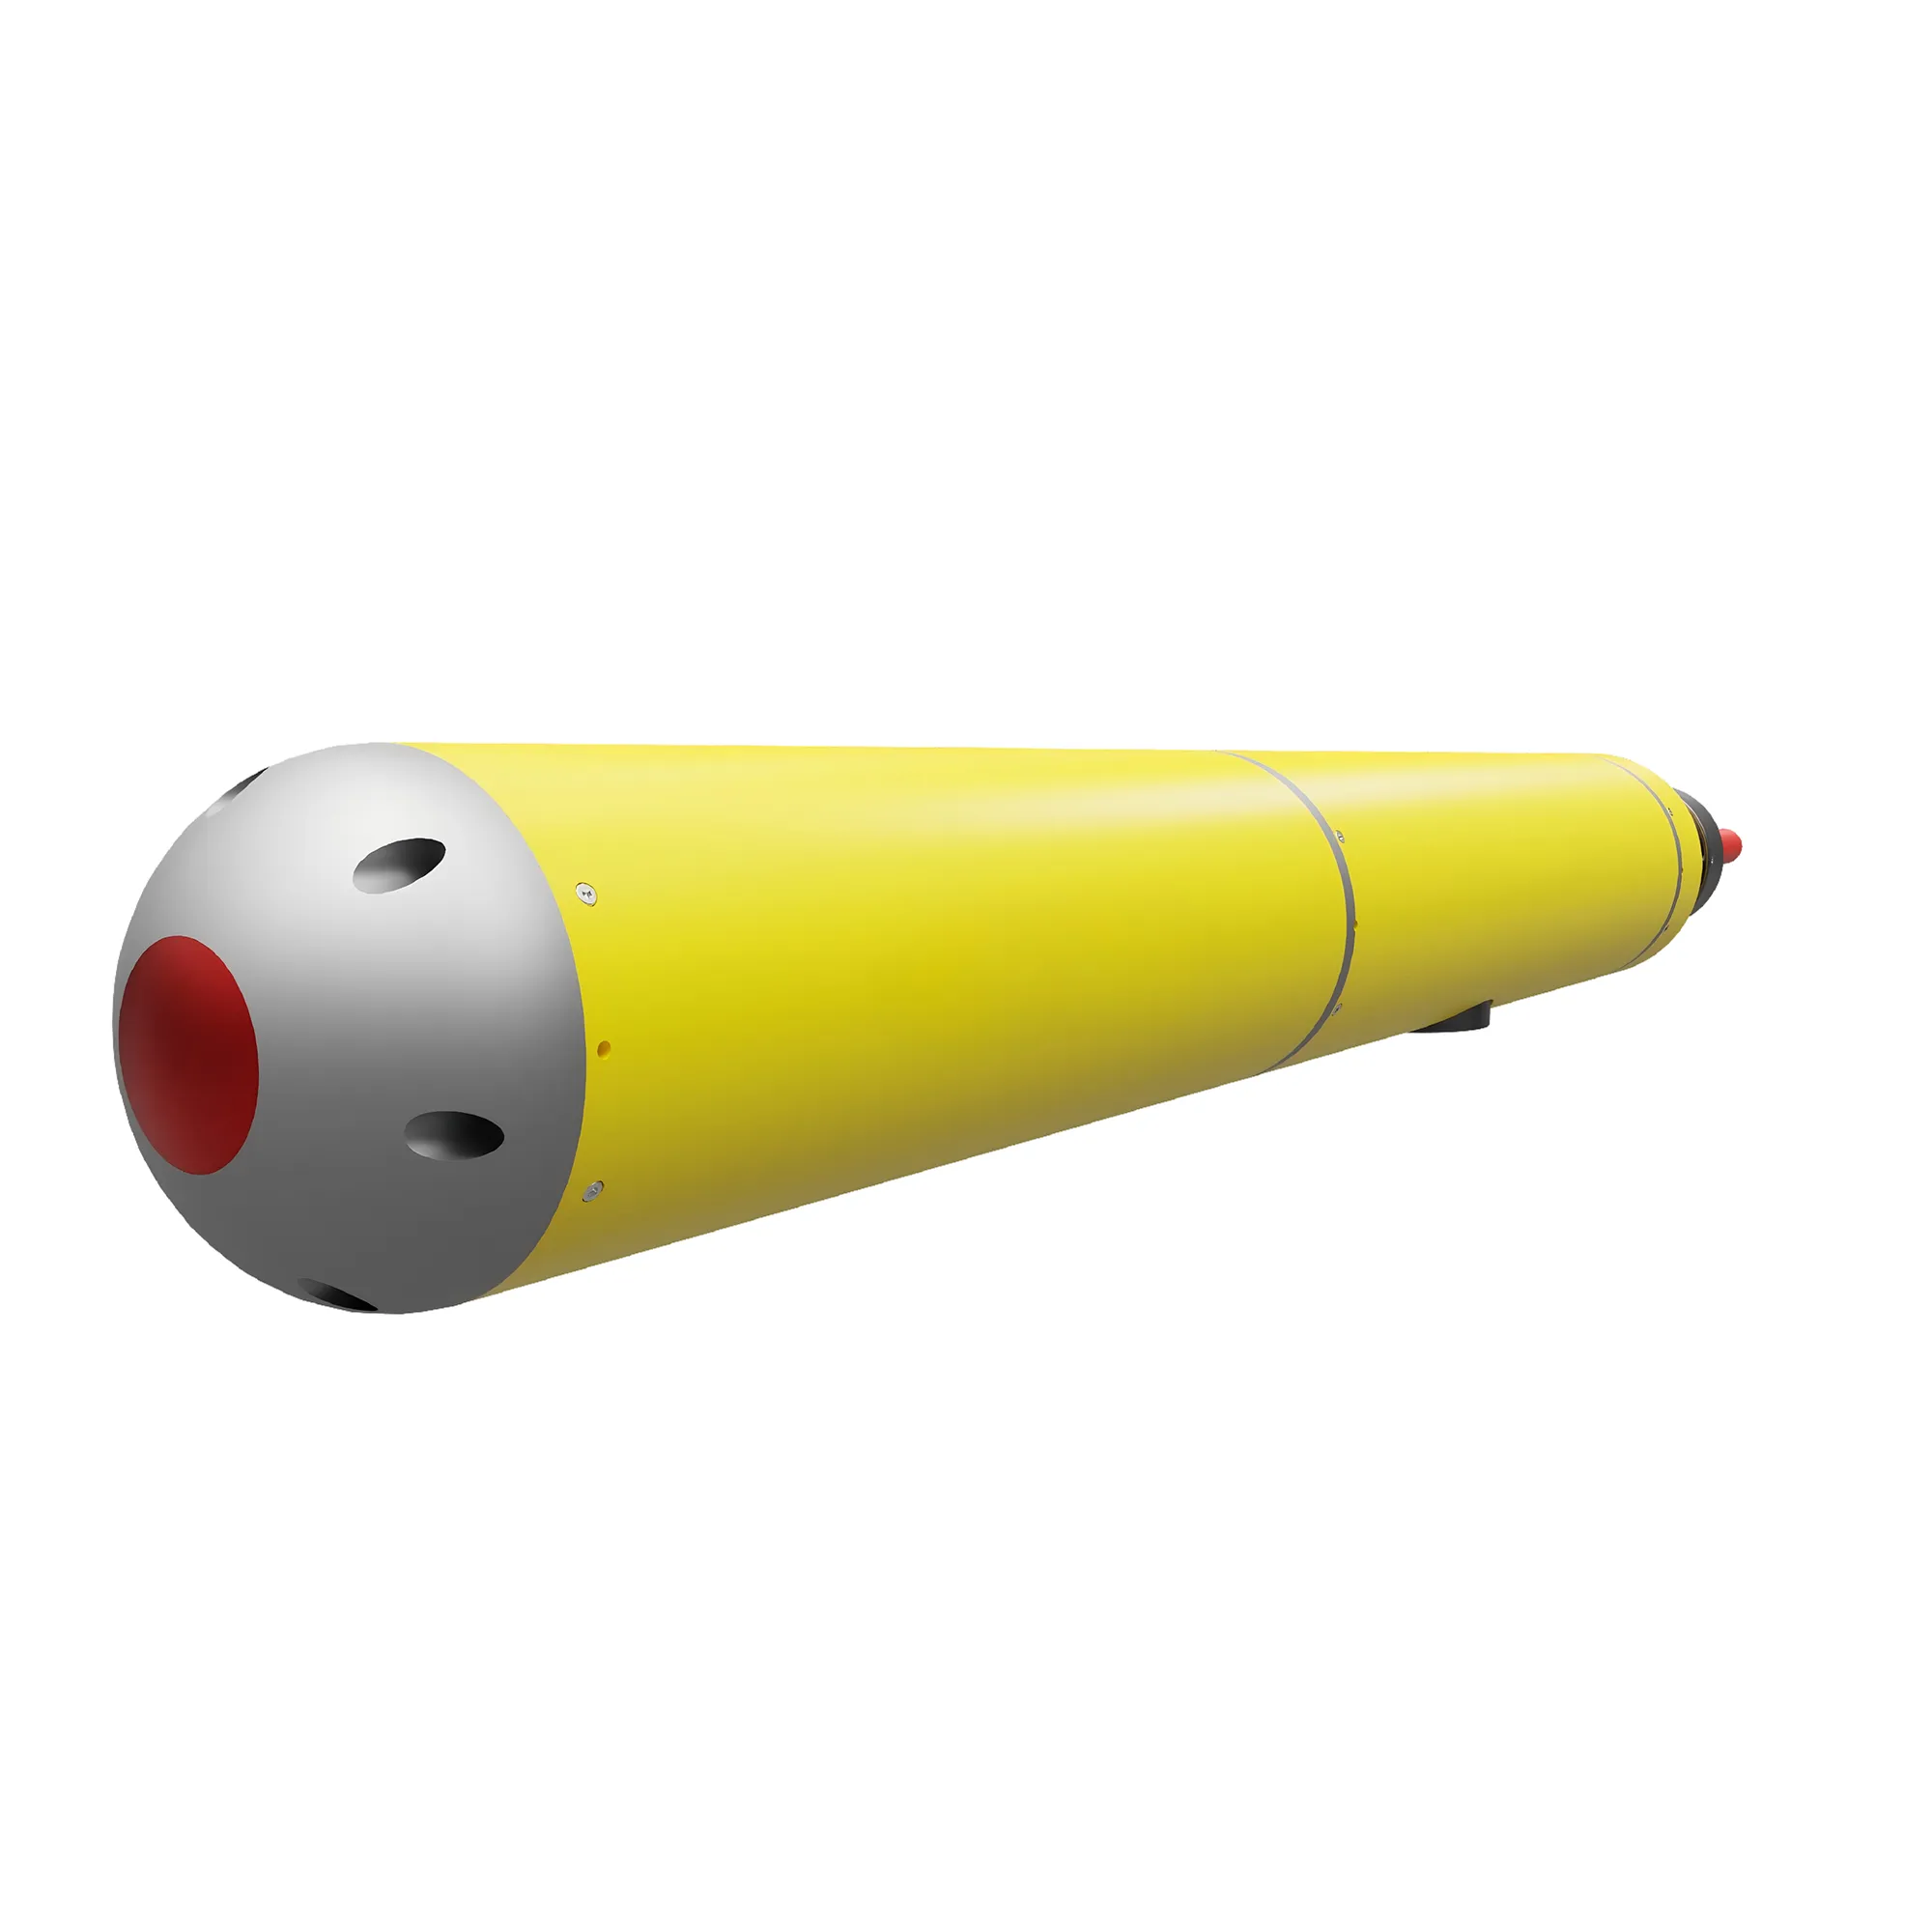
Le AUV-260 Small AUV est un véhicule sous-marin autonome (AUV) professionnel conçu pour des applications de levé marin en eaux profondes, d'inspection sous-marine et de recherche océanographique.
Doté d'une architecture de contrôle électronique optimisée, d'un système de navigation avancé et d'une capacité de charge utile améliorée, l'AUV-260 fournit une plateforme sous-marine puissante pour la collecte de données marines sur de grandes surfaces et les opérations sous-marines complexes.
Avec une profondeur de fonctionnement maximale de 500 mètres, l'AUV-260 est adapté aux applications de recherche scientifique, d'inspection d'ingénierie offshore, de surveillance de l'environnement marin et de cartographie sous-marine.
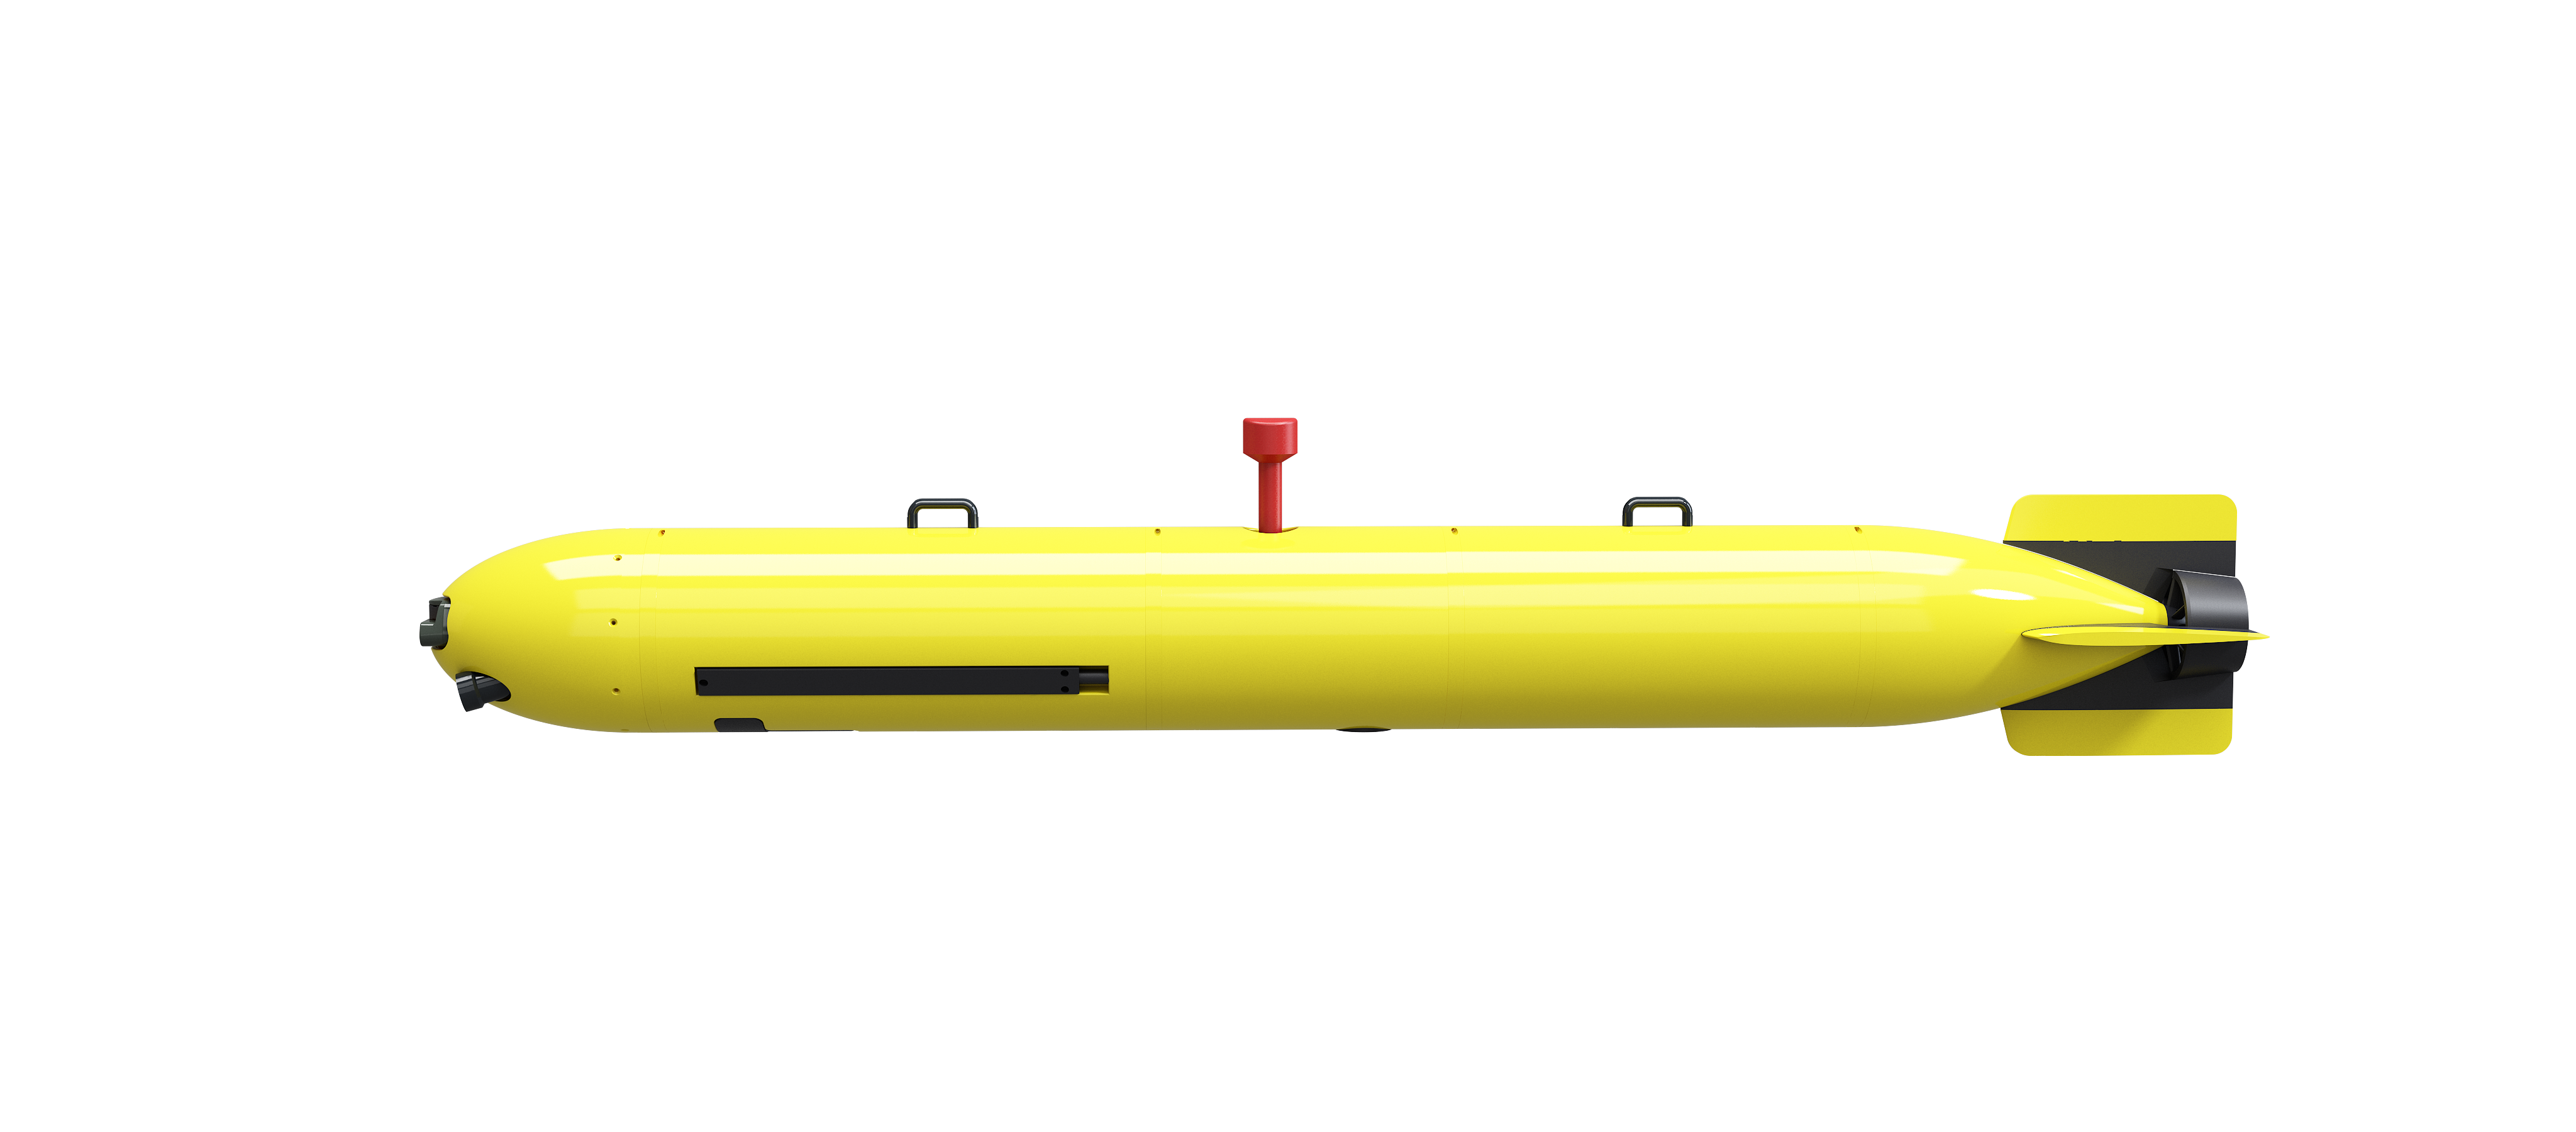
Paramètres du produit
| Paramètre | Spécification |
| Type de véhicule | Véhicule sous-marin autonome (AUV) |
| Dimensions physiques | Φ260mm × 2,5m |
| Poids | 100kg (Standard) |
| Capacité de charge utile | 20kg |
| Profondeur de fonctionnement maximale | 500m |
| Gamme de vitesse | 1–6 nœuds |
| Autonomie | 12h (3 nœuds) |
| Système de propulsion | Propulsion par hélice + contrôle par gouvernails transversaux |
| Système de navigation | Navigation intégrée INS + DVL + GNSS + USBL |
| Précision de navigation | Meilleure que 0,3% / 0,5% / 1% de la portée (personnalisable) |
| Communication | UHF, WiFi, 4G, AIS, Satellite (optionnel), Communication acoustique (optionnel) |
| Système de contrôle | Système de contrôle logiciel intelligent avec interface homme-machine visuelle (HMI) |
| Modes de déplacement | Navigation autonome, suivi, évitement d'obstacles, contrôle à distance |
| Interface de charge utile | Expansion de capteurs modulaire |
Produits recommandés
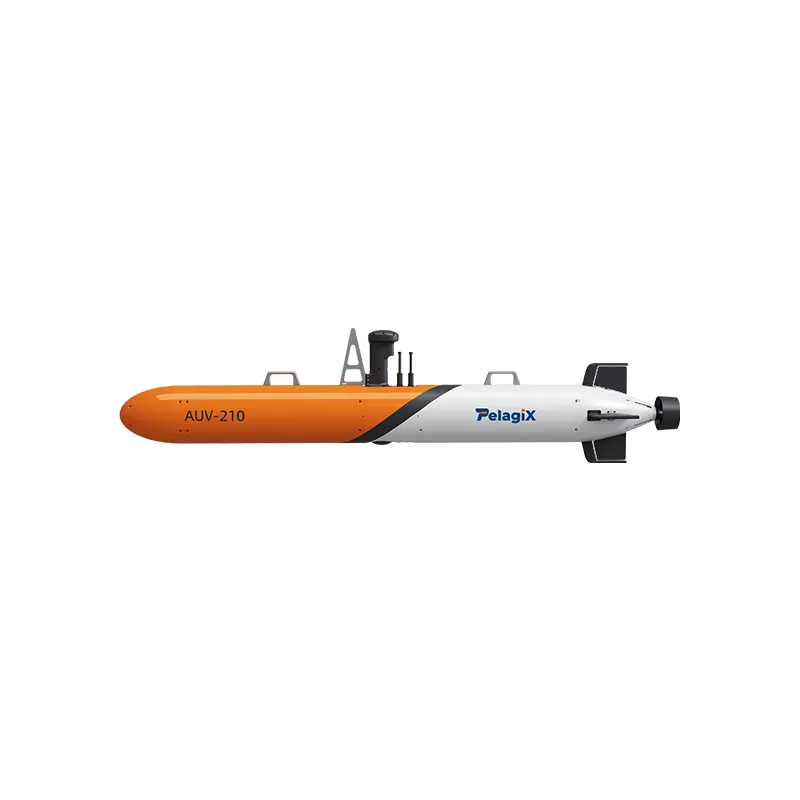
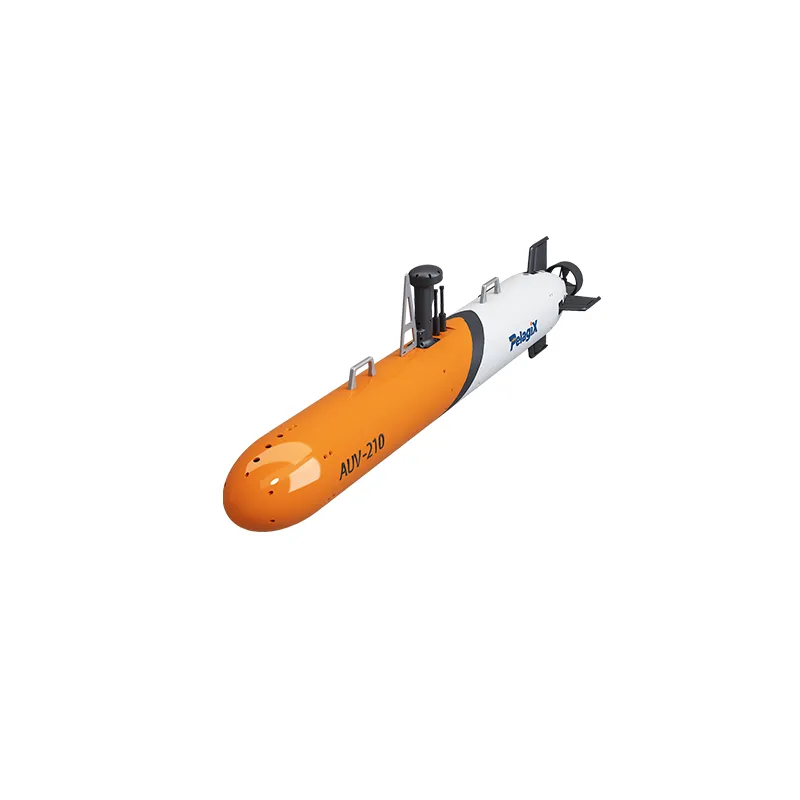
AUV-210 Petit AUV | Véhicule sous-marin autonome compact pour levé marin
L'AUV-210 Small AUV est un véhicule sous-marin autonome compact doté d'une navigation précise, d'une intégration modulaire de charges utiles et d'une performance fiable pour les applications de levé maritime, d'inspection et de recherche.
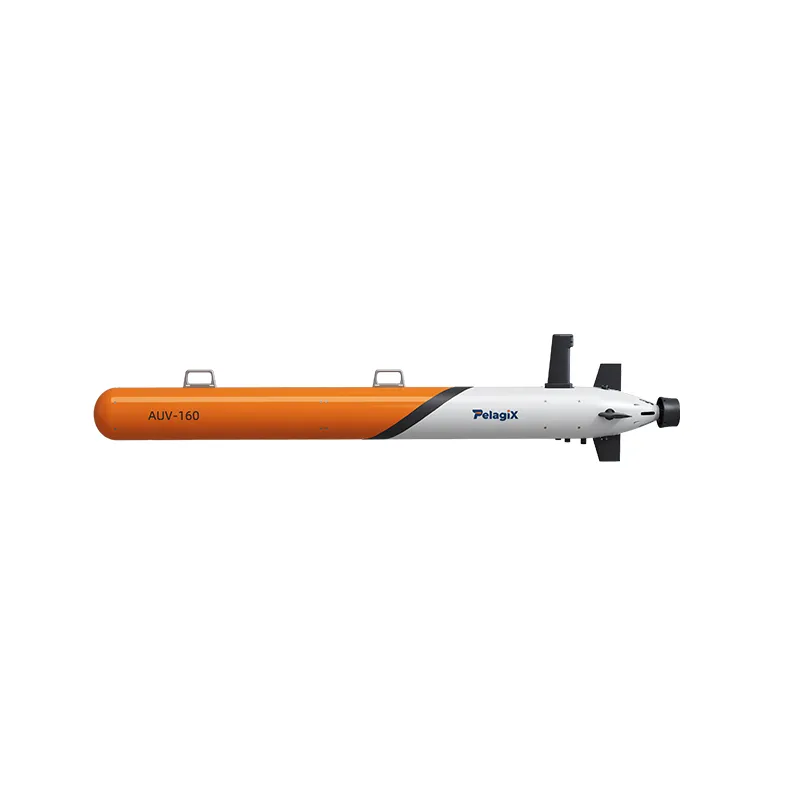
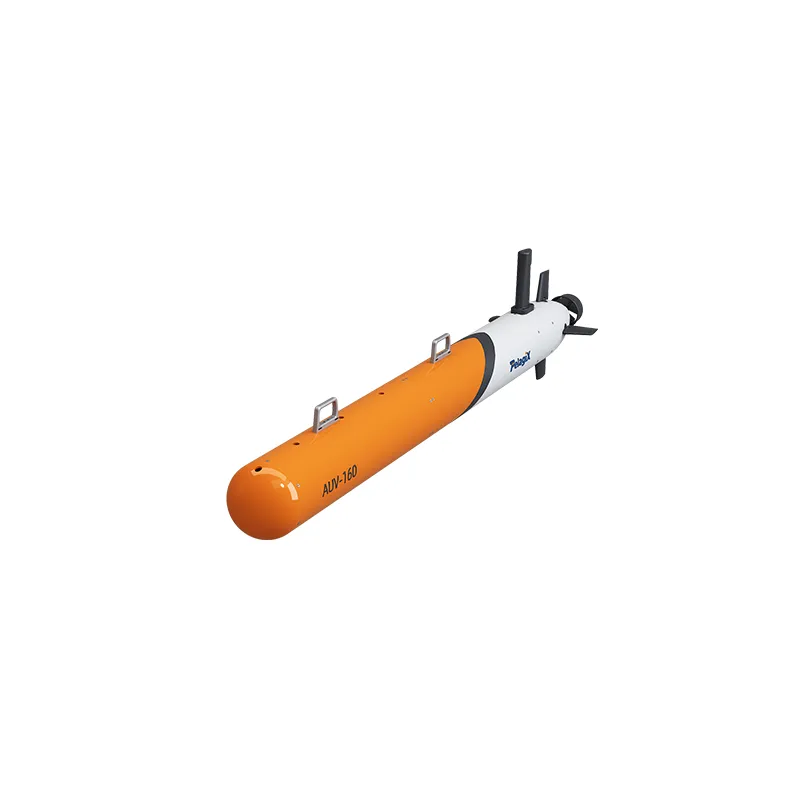
AUV-160 Micro AUV | Véhicule sous-marin autonome intelligent pour applications marines
L'AUV-160 Micro AUV est un véhicule sous-marin autonome intelligent doté d'une conception modulaire, d'une navigation avancée et d'une intégration flexible de charges utiles pour des applications de levé marin, de surveillance océanique, de cartographie et de recherche.
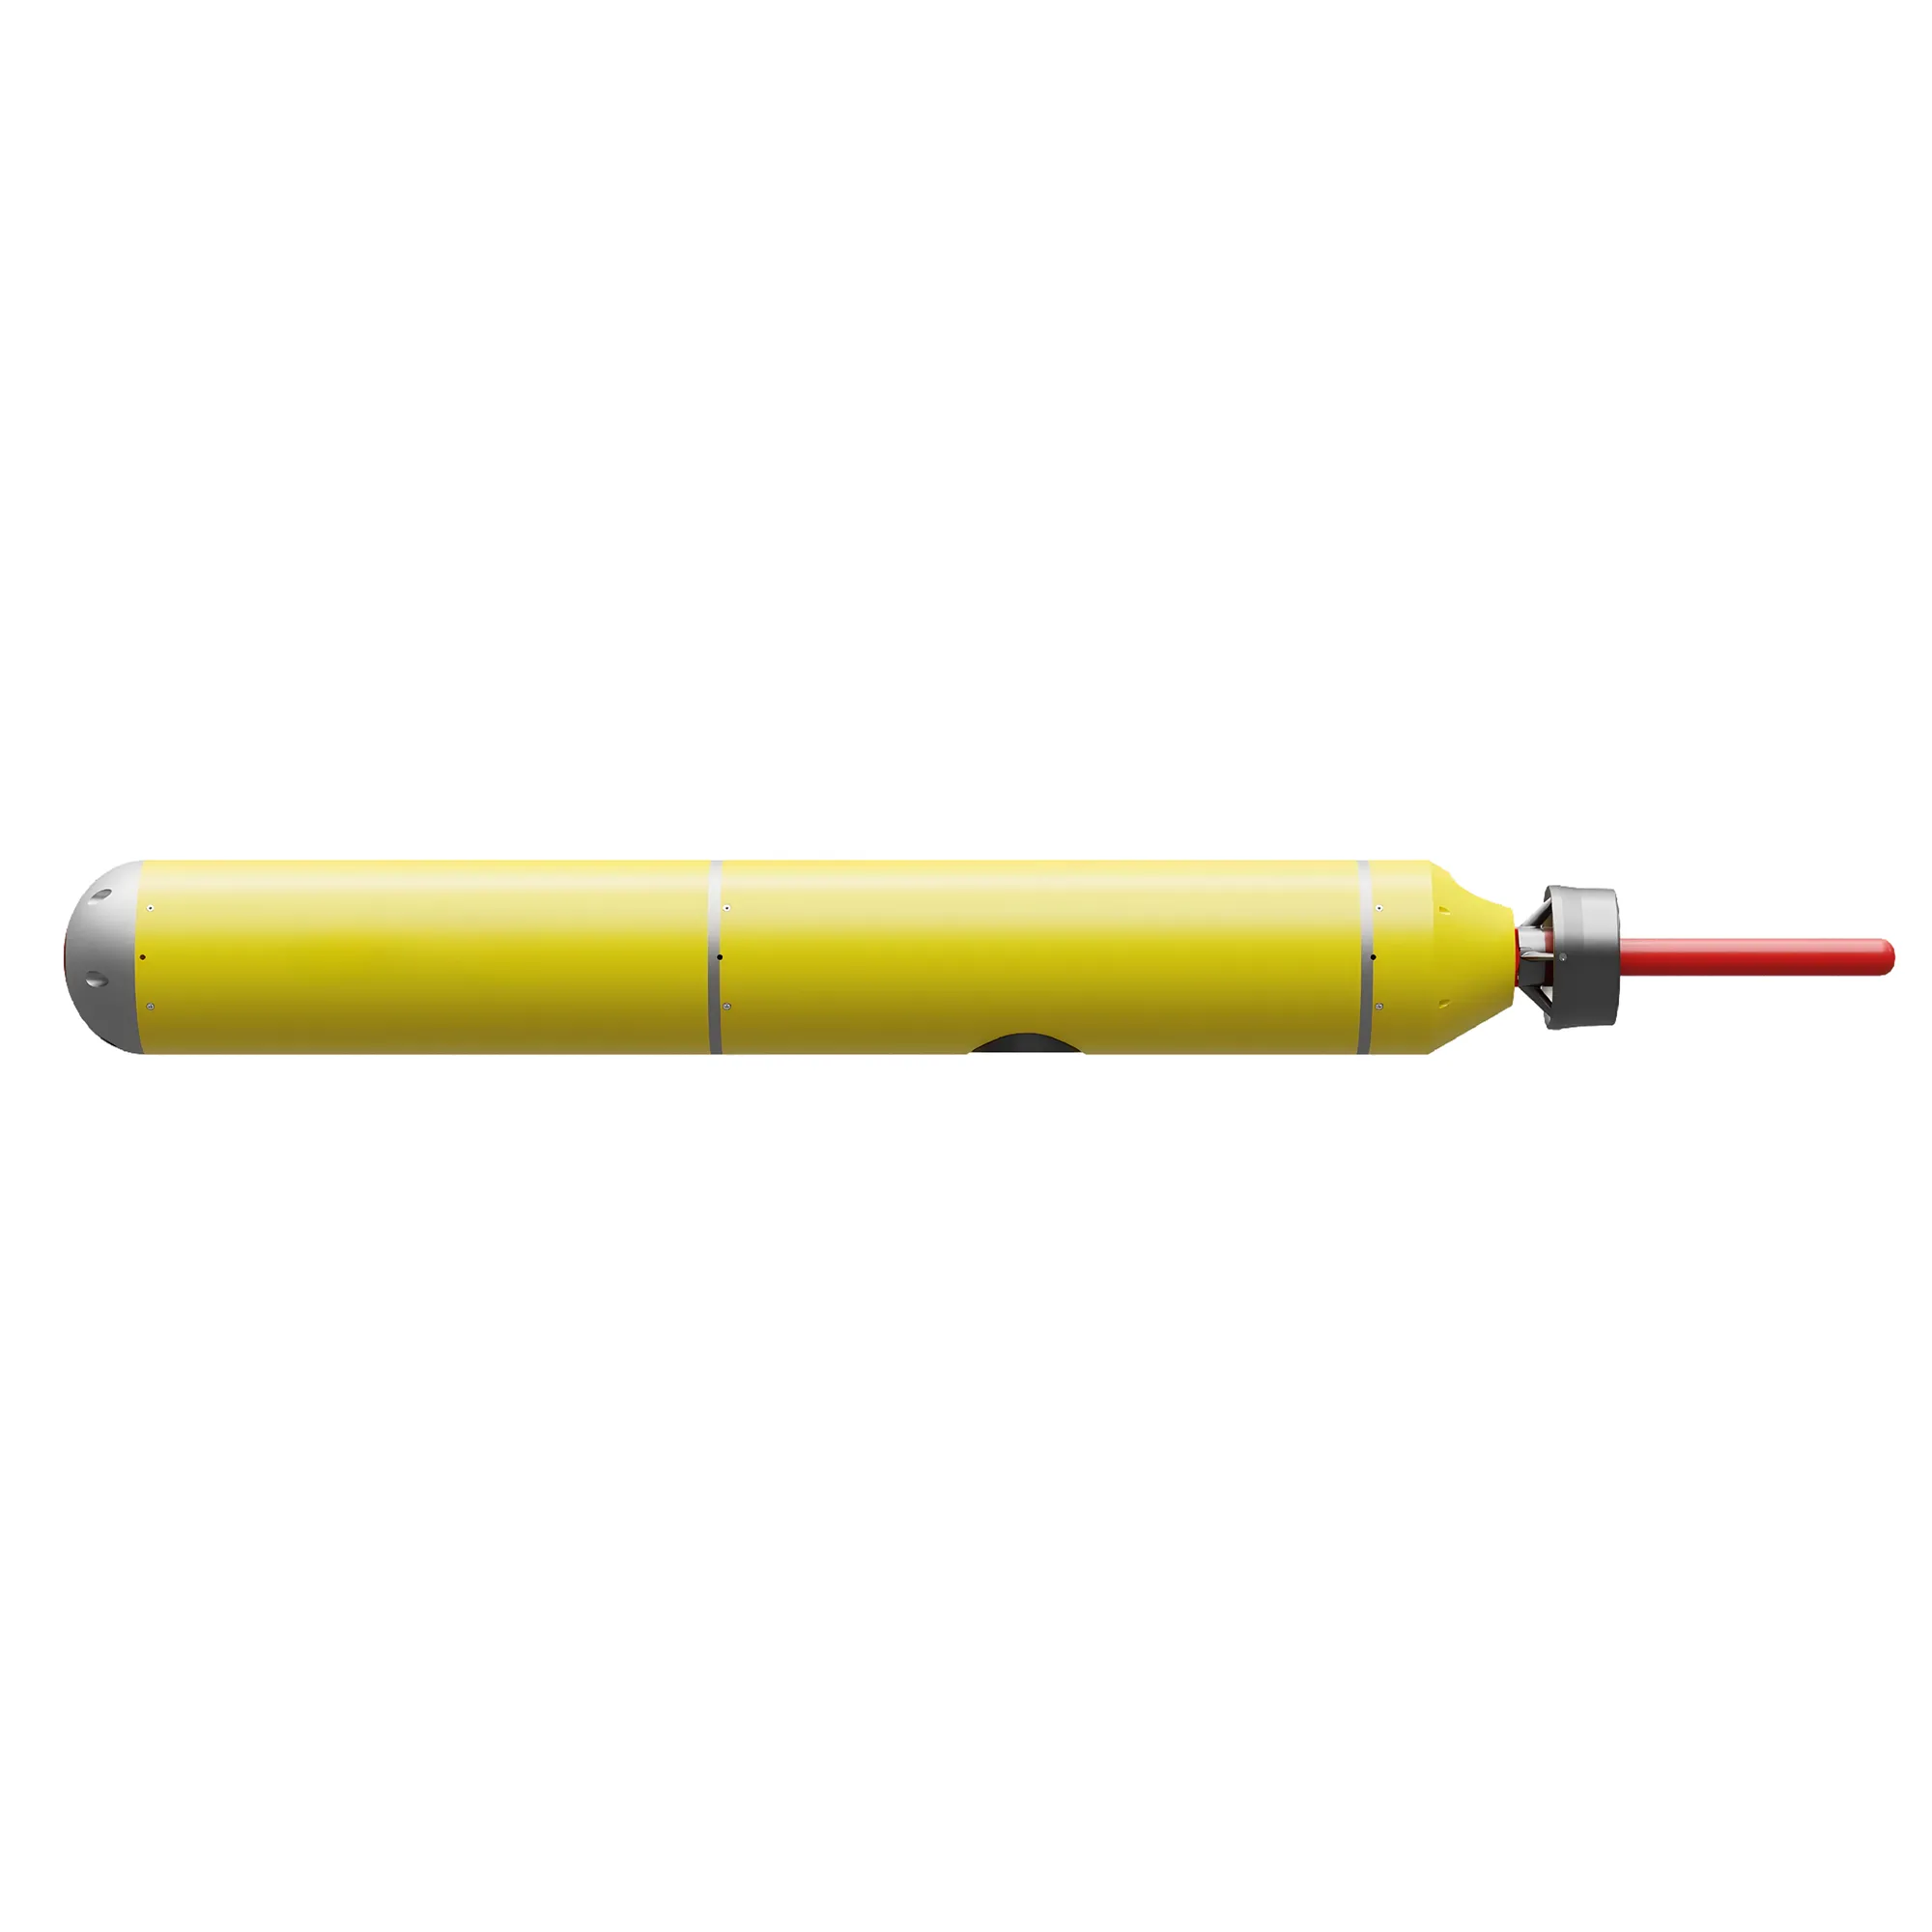
AUV-150 Micro AUV | Véhicule sous-marin autonome pour l'enquête et l'exploration marines
L'AUV-150 Micro AUV est un véhicule sous-marin autonome doté d'une navigation inertielle, d'une conception modulaire et d'une performance fiable pour les applications de levé maritime, de cartographie et de recherche océanique.


